SKU: OT5863 Varenummer: XR356 EAN: 8720618489425
Mini laser afstandssensormodul med en nøjagtighed på 1mm og stor rækkevidde.
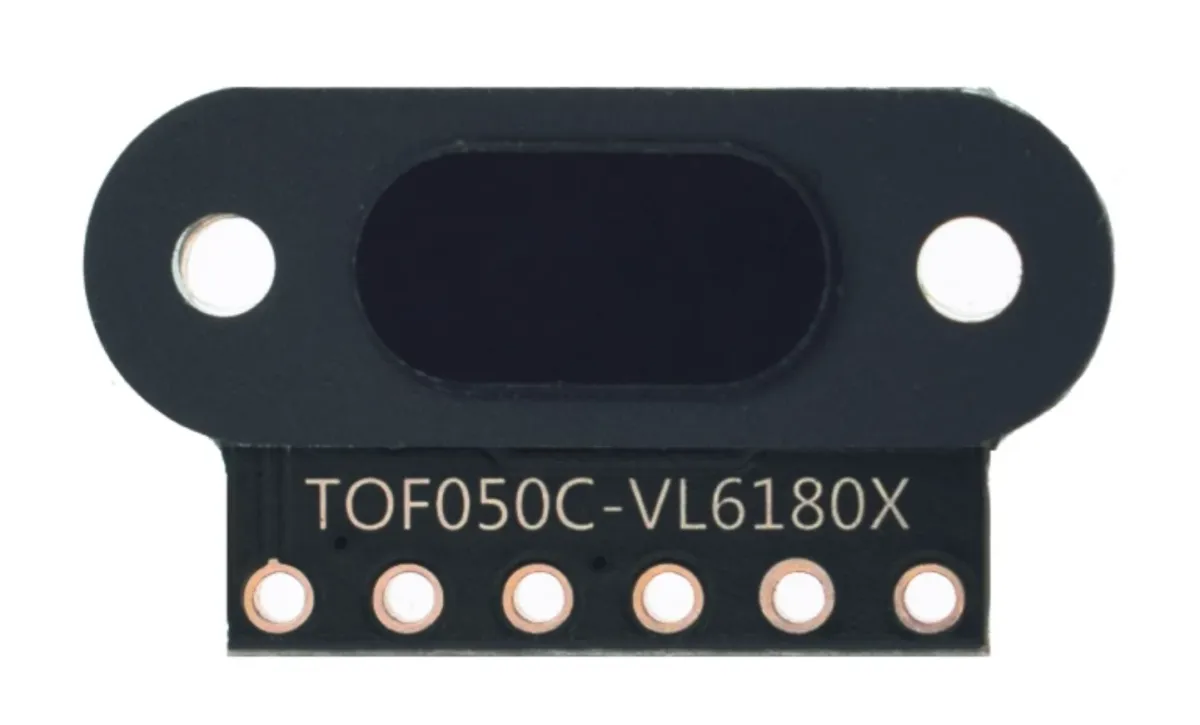
Model: TOF050C-VL6180X
Spænding: 3V til 5 V
Strømforbrug: 40 mA (max)
Afstand: 3cm til 50cm
Tilslutninger:
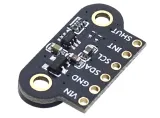
- VIN
- GND
- SDA
- SCL
- INT
- SHUT
Kommunikation: I2C-kommunikationsprotokollen (fuldt kompatibel med 3-5 v system)
Velegnet til Arduino, ESP8266 og ESP32. Fungerer godt med Adafruit_VL6180X library.
Flere sensorer på 1 I2C-linje er muligt, da sensorerne softwaremæssigt kan tildeles en I2C-adresse.
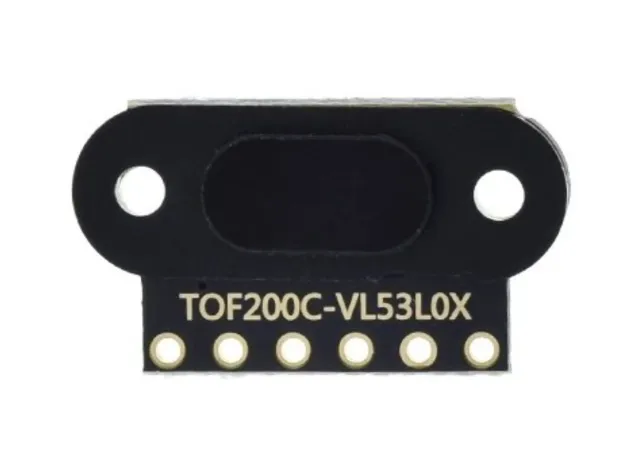
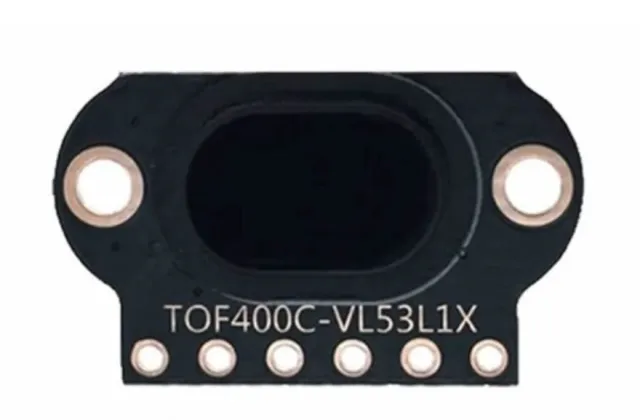
VL53L0X Time Of Flight lasersensoren er en meget præcis og pålidelig sensor, der kan bruges til en bred vifte af anvendelser, herunder afstandsmåling, bevægelsesdetektion og navigation.
En af de vigtigste fordele ved denne sensor er dens præcision. Sensoren bruger laserteknologi til at måle afstanden til et objekt, hvilket giver et langt mere nøjagtigt resultat end for eksempel en infrarød sensor. Det gør sensoren velegnet til brug i for eksempel droner, industriel automatisering og robotter.
Derudover er sensoren også meget nem at bruge. Den er kompatibel med en bred vifte af microcontroller-platforme, herunder Arduino, Raspberry Pi og STM32, og der findes mange eksempler og biblioteker, som kan hjælpe dig med at integrere sensoren i dit projekt.
Endelig er sensoren også meget lille og let, hvilket gør den nem at integrere i en bred vifte af anvendelser. De 2 skruehuller gør det også meget nemt at fastgøre denne sensor sikkert.
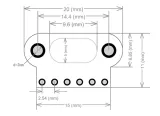
Dimensioner
Længde: 1,3cm
Bredde: 1,04cm
Højde: 0,32cm
Ved afspilning indlæses videoen fra YouTube.
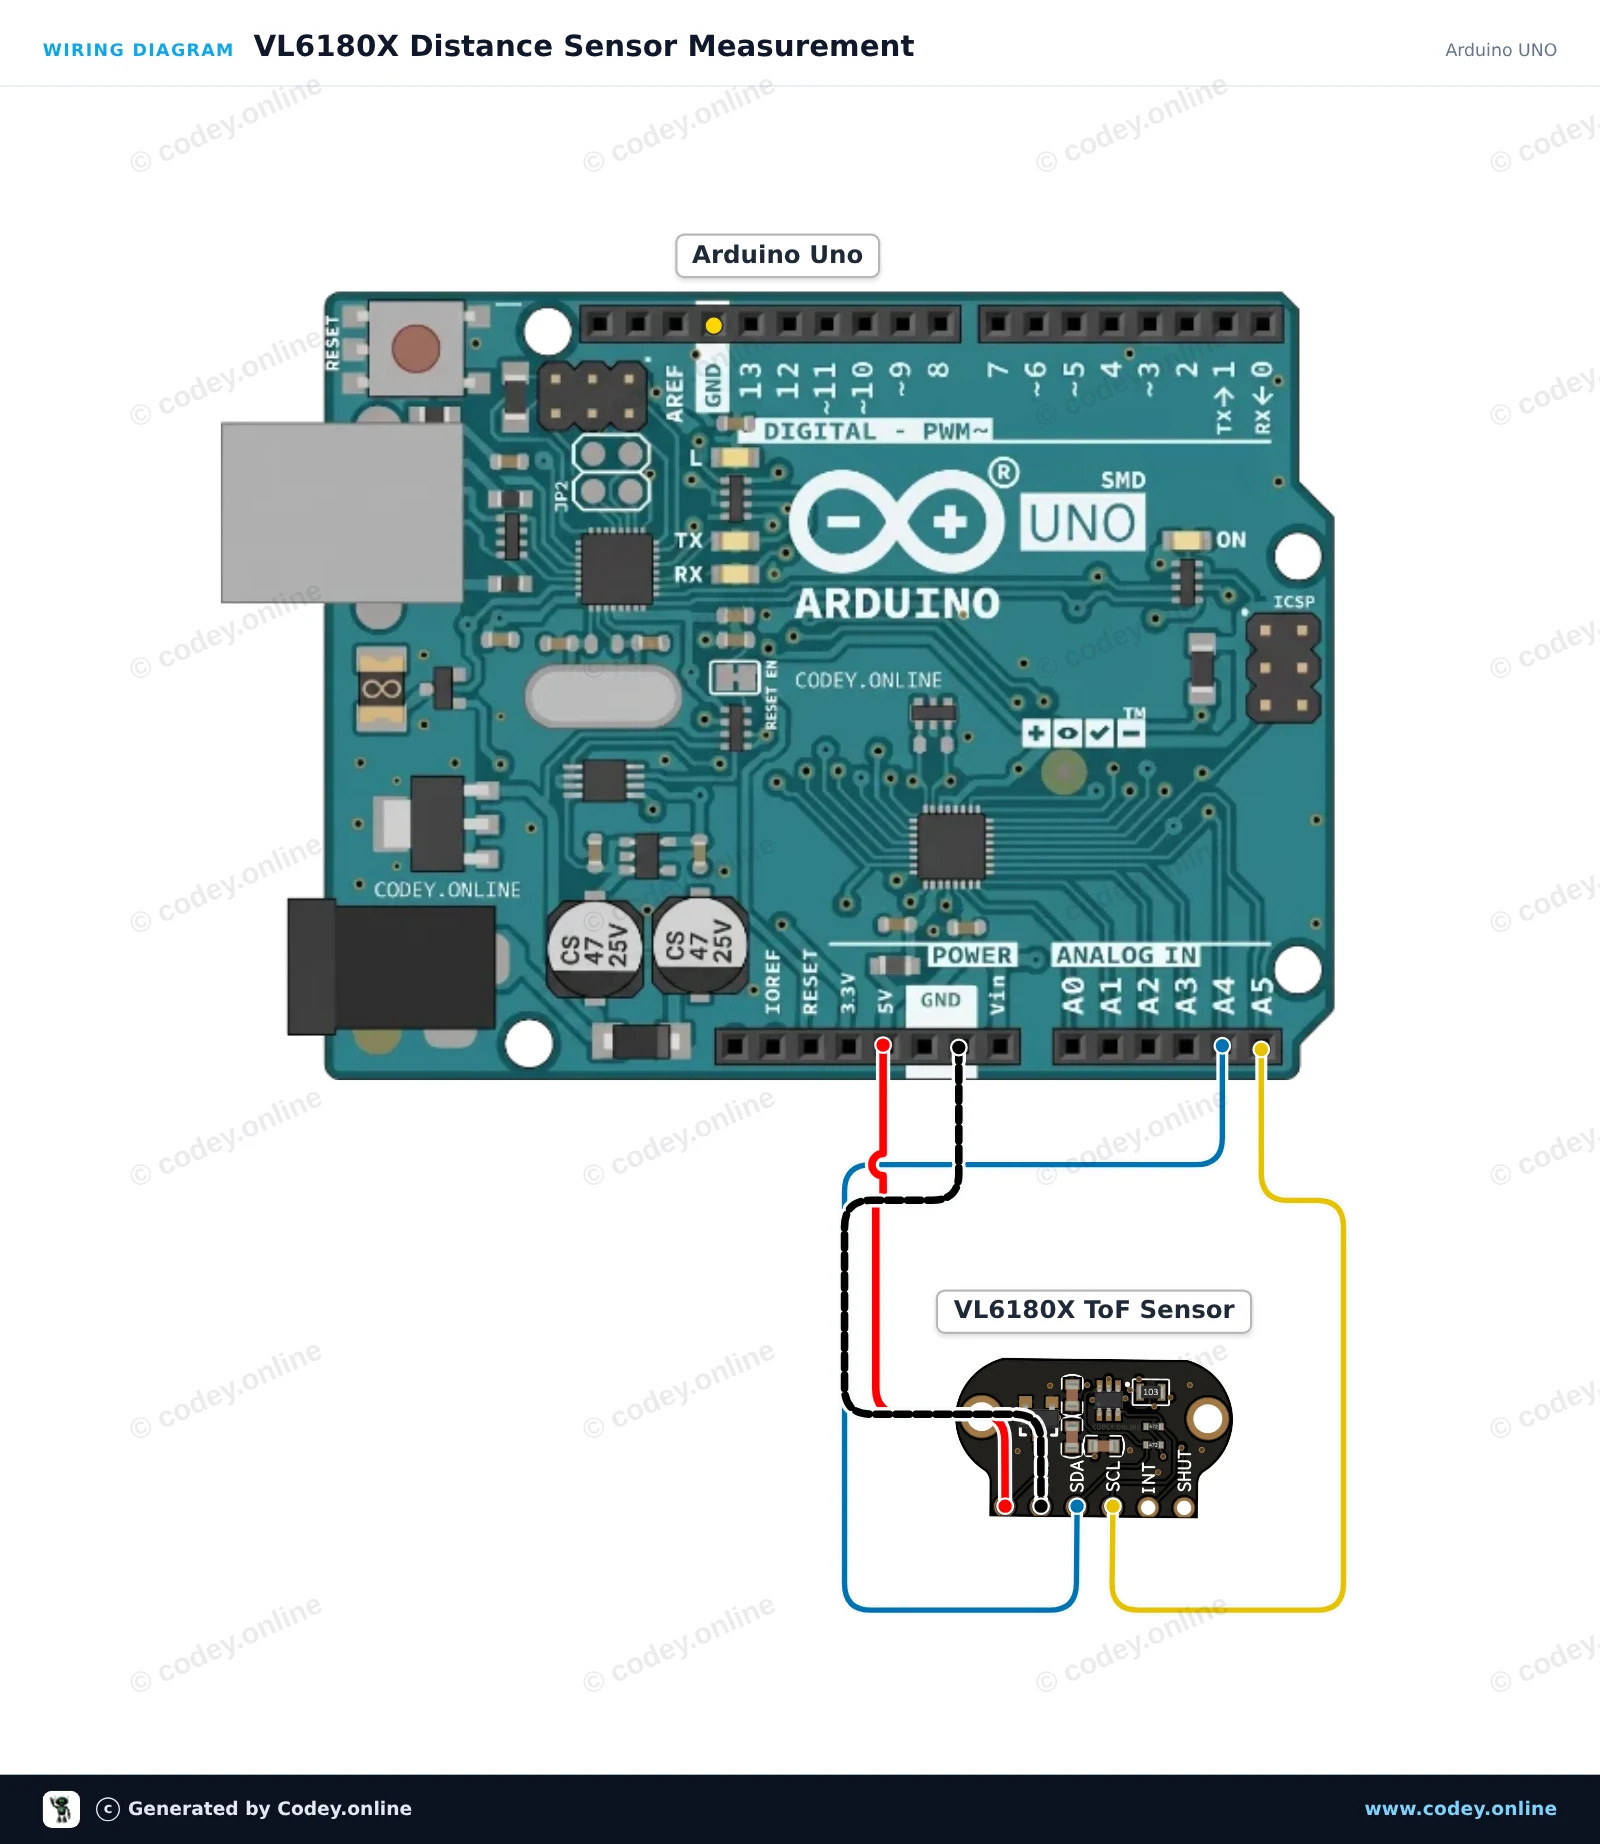
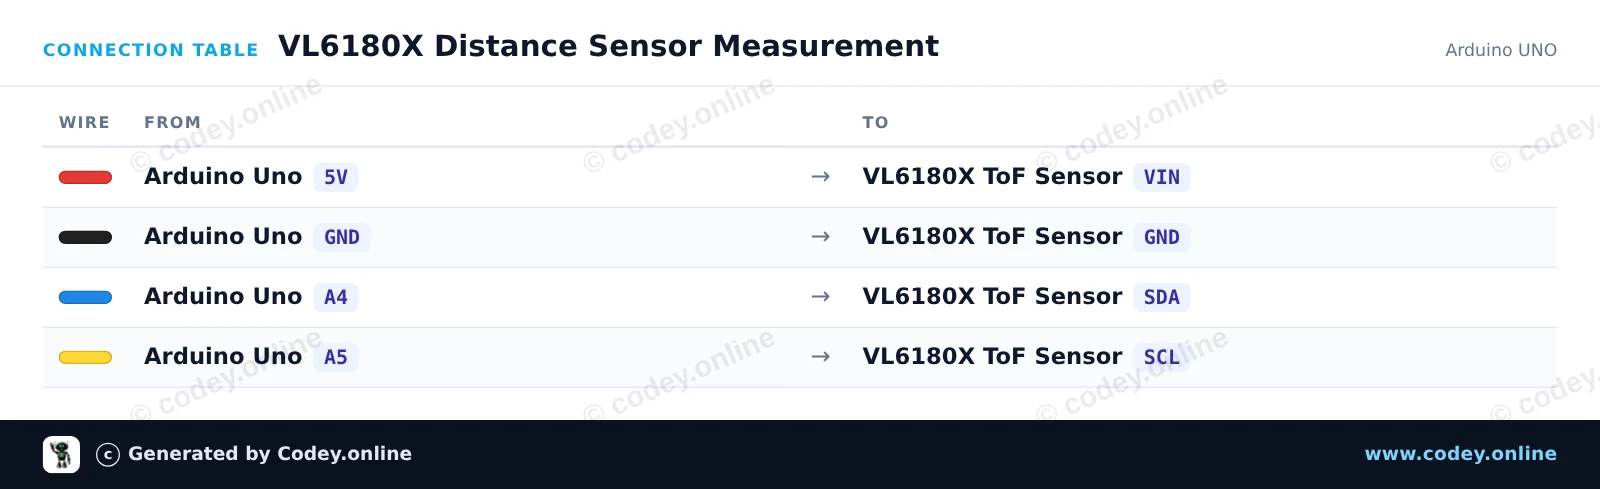
Sådan tilslutter du TOF050C-VL6180X Afstandssensor Time-Of-Flight meget præcis til en Arduino UNO eller ESP32, med en eksempelsketch, du kan uploade med det samme.
Dette projekt måler præcise kortdistanceafstande (op til ~200mm) med VL6180X Time-of-Flight-sensoren via I2C. Tilslut sensoren til strøm- og I2C-benene, og åbn derefter Serial Monitor ved 115200 baud for at se afstandsmålingerne i millimeter i realtid.
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : VL6180X Distance Sensor Measurement
 *  Board     : Arduino UNO (arduino:avr:uno)
 *  Parts     : TOF050C-VL6180X Distance Sensor Time-Of-Flight high precision
 *  Libraries : Adafruit_VL6180X 1.4.4
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

#include <Wire.h>
#include <Adafruit_VL6180X.h>

Adafruit_VL6180X vl = Adafruit_VL6180X();

void setup() {
  Serial.begin(115200);
  while (!Serial) { delay(1); }

  Serial.println(F("Initializing VL6180X sensor..."));
  if (!vl.begin()) {
    Serial.println(F("Failed to find VL6180X sensor! Check wiring."));
    while (1);
  }
  Serial.println(F("VL6180X sensor ready!"));
}

void loop() {
  uint8_t range = vl.readRange();
  uint8_t status = vl.readRangeStatus();

  if (status == VL6180X_ERROR_NONE) {
    Serial.print(F("Distance: "));
    Serial.print(range);
    Serial.println(F(" mm"));
  } else {
    if (status >= VL6180X_ERROR_SYSERR_1 && status <= VL6180X_ERROR_SYSERR_5) {
      Serial.println(F("System error"));
    } else if (status == VL6180X_ERROR_ECEFAIL) {
      Serial.println(F("ECE failure"));
    } else if (status == VL6180X_ERROR_NOCONVERGE) {
      Serial.println(F("No convergence"));
    } else if (status == VL6180X_ERROR_RANGEIGNORE) {
      Serial.println(F("Ignoring range"));
    } else if (status == VL6180X_ERROR_SNR) {
      Serial.println(F("Signal-to-Noise Ratio error"));
    } else if (status == VL6180X_ERROR_RAWUFLOW) {
      Serial.println(F("Raw reading underflow"));
    } else if (status == VL6180X_ERROR_RAWOFLOW) {
      Serial.println(F("Raw reading overflow"));
    } else if (status == VL6180X_ERROR_RANGEUFLOW) {
      Serial.println(F("Range reading underflow"));
    } else if (status == VL6180X_ERROR_RANGEOFLOW) {
      Serial.println(F("Out of range (>200mm)"));
    }
  }

  delay(200);
}Nødvendige biblioteker: Adafruit_VL6180X 1.4.4
Wiring diagram and example code generated by Codey.online — https://www.codey.online
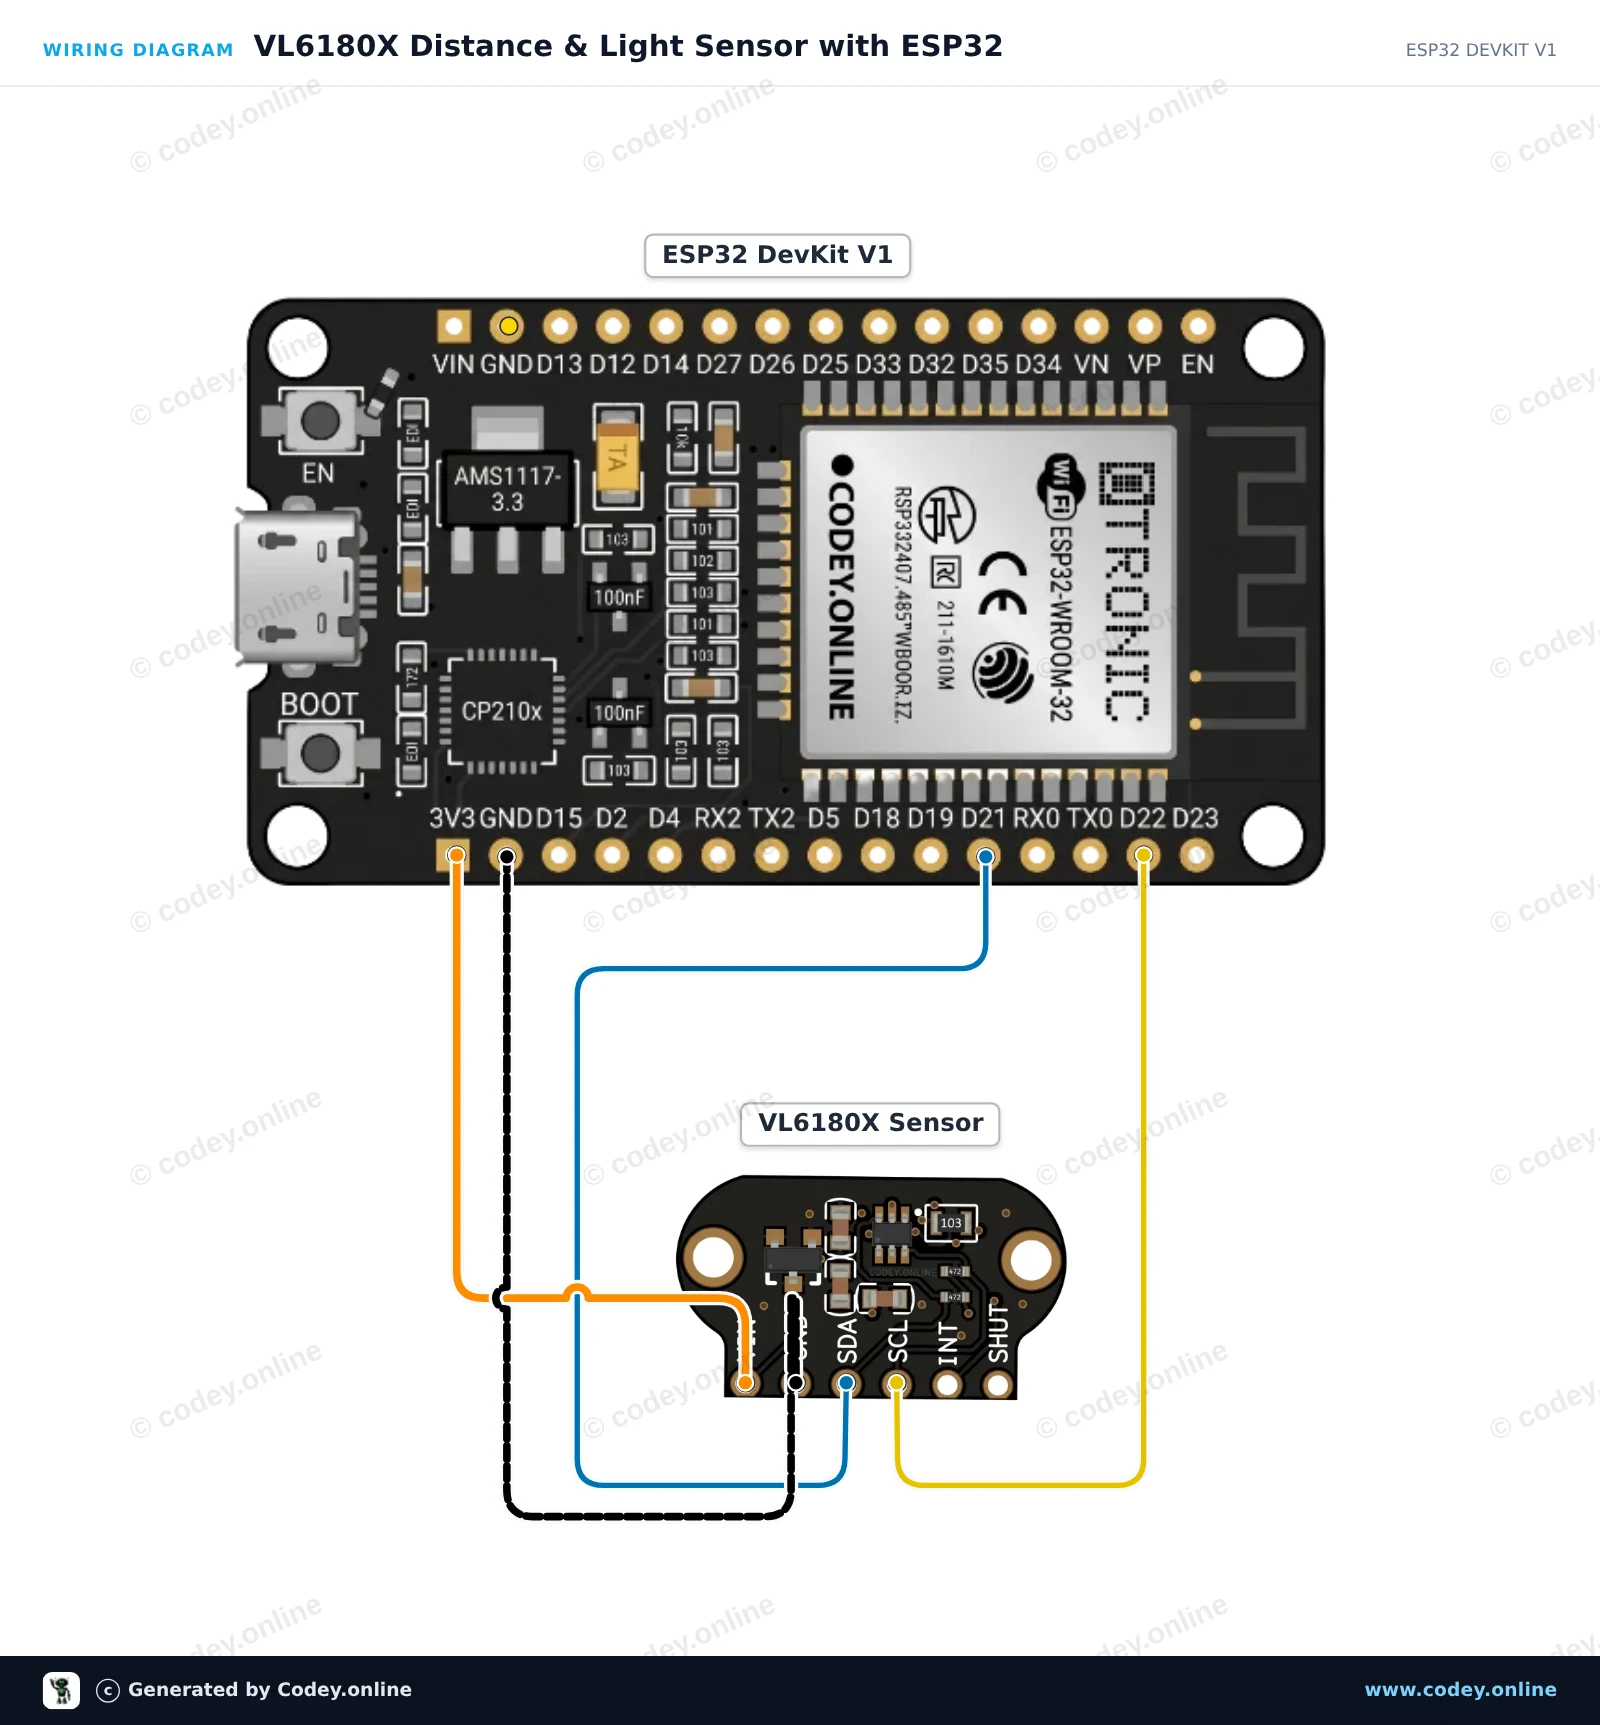
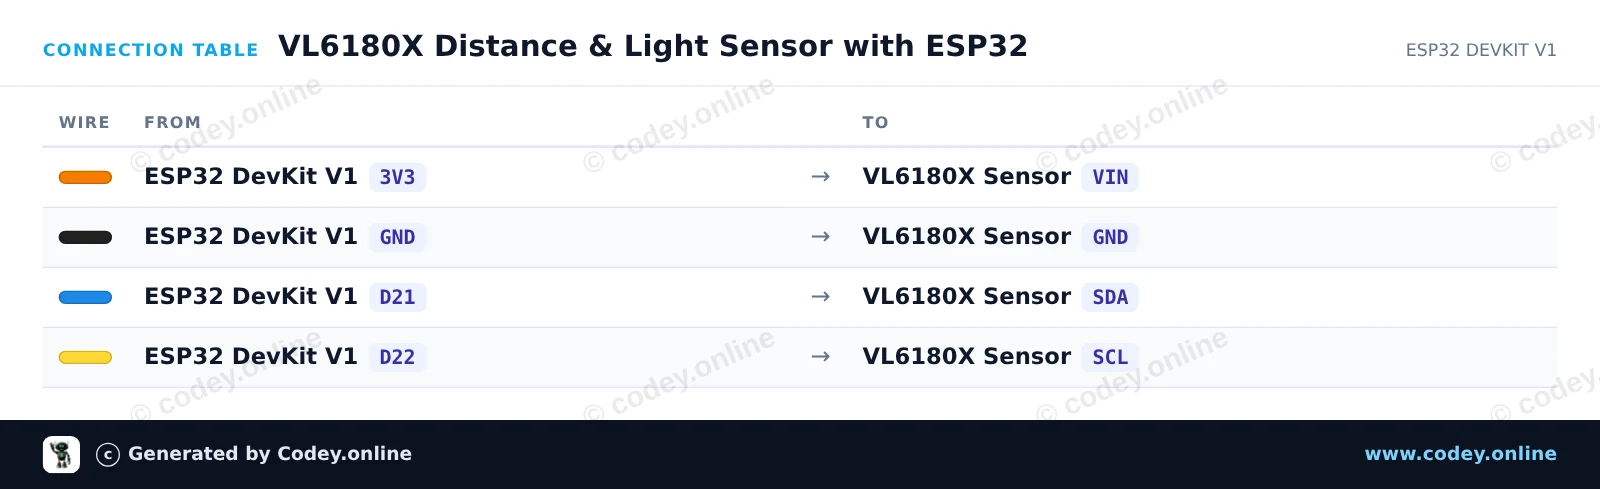
Dette projekt måler kort afstand (0–100 mm) og niveauet af omgivende lys ved hjælp af TOF050C VL6180X Time-of-Flight-sensoren via I2C. Tilslut sensoren direkte til ESP32'ens 3.3V og standard I2C-ben (GPIO 21 og 22). Åbn Serial Monitor ved 115200 baud for at se afstands- og omgivende lux-målinger i realtid.
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : VL6180X Distance & Light Sensor with ESP32
 *  Board     : ESP32 DEVKIT V1 (esp32:esp32:esp32doit-devkit-v1)
 *  Parts     : TOF050C-VL6180X Distance Sensor Time-Of-Flight high precision
 *  Libraries : Adafruit_VL6180X 1.4.4
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

#include <Wire.h>
#include <Adafruit_VL6180X.h>

Adafruit_VL6180X vl = Adafruit_VL6180X();

void setup() {
  Serial.begin(115200);
  while (!Serial) delay(10);

  Serial.println("VL6180X Distance & Light Sensor Demo");

  Wire.begin(21, 22);

  if (!vl.begin()) {
    Serial.println("Failed to find VL6180X sensor! Check wiring.");
    while (1) delay(100);
  }

  Serial.println("VL6180X found and initialized!");
}

void loop() {
  float lux = vl.readLux(VL6180X_ALS_GAIN_5);
  uint8_t range = vl.readRange();
  uint8_t status = vl.readRangeStatus();

  Serial.print("Ambient Light: ");
  Serial.print(lux);
  Serial.print(" Lux | ");

  if (status == VL6180X_ERROR_NONE) {
    Serial.print("Distance: ");
    Serial.print(range);
    Serial.println(" mm");
  } else {
    Serial.print("Range Status Error (Code: ");
    Serial.print(status);
    Serial.println(")");
  }

  delay(200);
}Nødvendige biblioteker: Adafruit_VL6180X 1.4.4
Wiring diagram and example code generated by Codey.online — https://www.codey.online




 English
 Nederlands
 Frans
 Deutsch
 Italiano
 Español
 Suomi
 Polski
 Ελληνικά
 Български
 Čeština
 Hrvatski
 Aileen