SKU: OT2065-A44 Varenummer: NA272 EAN: 8720589817388
Funktioner:
1. Standbykontrol for at spare strøm.
2. CW / CCW / kort brems / stop motorstyringstilstande.
3. Indbygget termisk afbrydelseskredsløb og lavspændingsdetekteringskredsløb.
Beskrivelse:
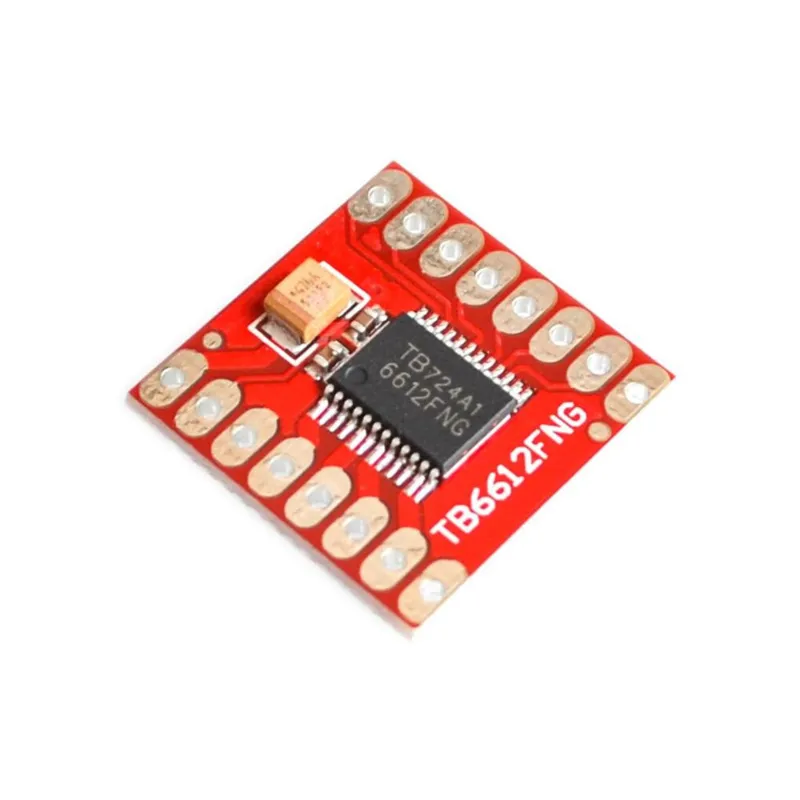
TB6612FNG-motordriveren kan styre op til to DC-motorer med en konstant strøm på 1,2 A (3,2 A peak). To indgangssignaler (IN1 og IN2) kan bruges til at styre motoren i en af fire funktionstilstande: højreom, venstreom, kort brems og stop. De to motorudgange (A og B) kan styres separat, og hastigheden for hver motor reguleres via et PWM-indgangssignal med en frekvens på op til 100 kHz. STBY-pinnen skal trækkes høj for at bringe motoren ud af standbytilstand.
Logisk forsyningsspænding (VCC) kan ligge i området 2,7-5,5 VDC, mens motorforsyningen (VM) er begrænset til en maksimal spænding på 15 VDC. Udgangsstrømmen er nominelt op til 1,2 A pr. kanal (eller op til 3,2 A for en kort, enkelt puls).
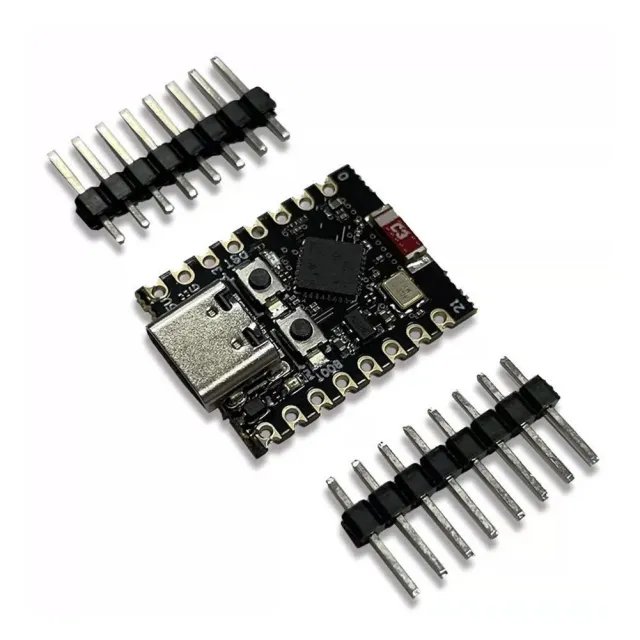
Brættet leveres med alle komponenter som vist inklusive headerpinnene.
Specifikationer:
Forsyningsspænding: VM = 15V max, VCC = 2,7-5,5V
Udgangsstrøm: Iout = 1,2 A (gennemsnit) / 3,2 A (peak)
Afmetingen
Lengte: 2cm
Breedte: 2cm
Hoogte: 0,3cm
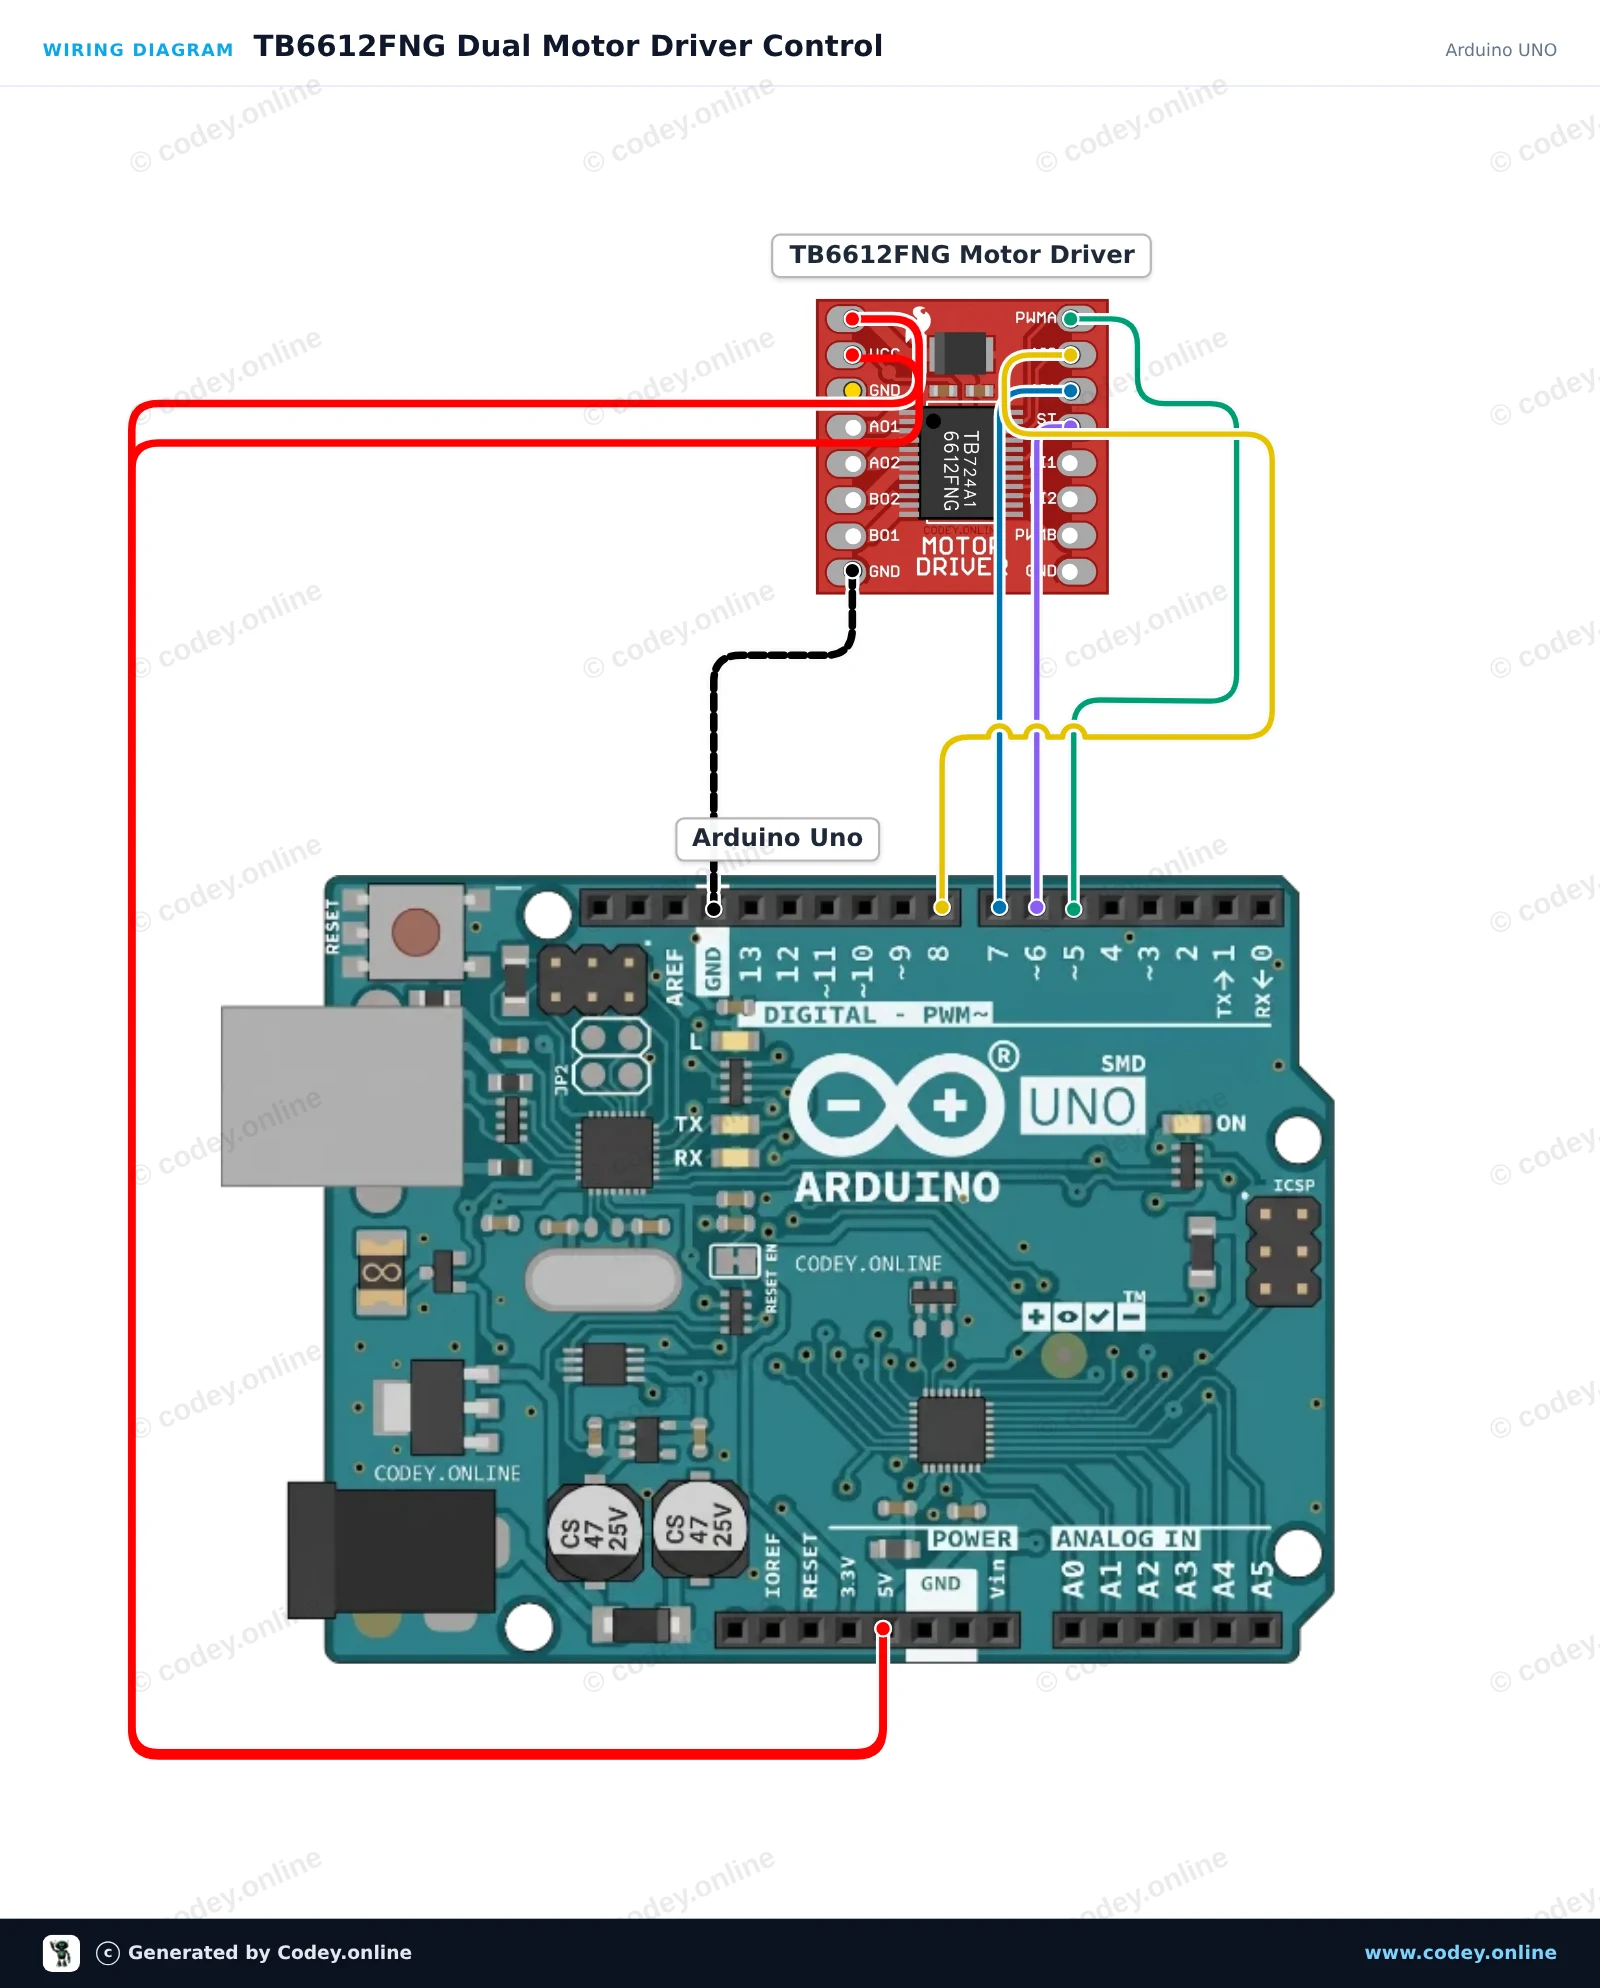
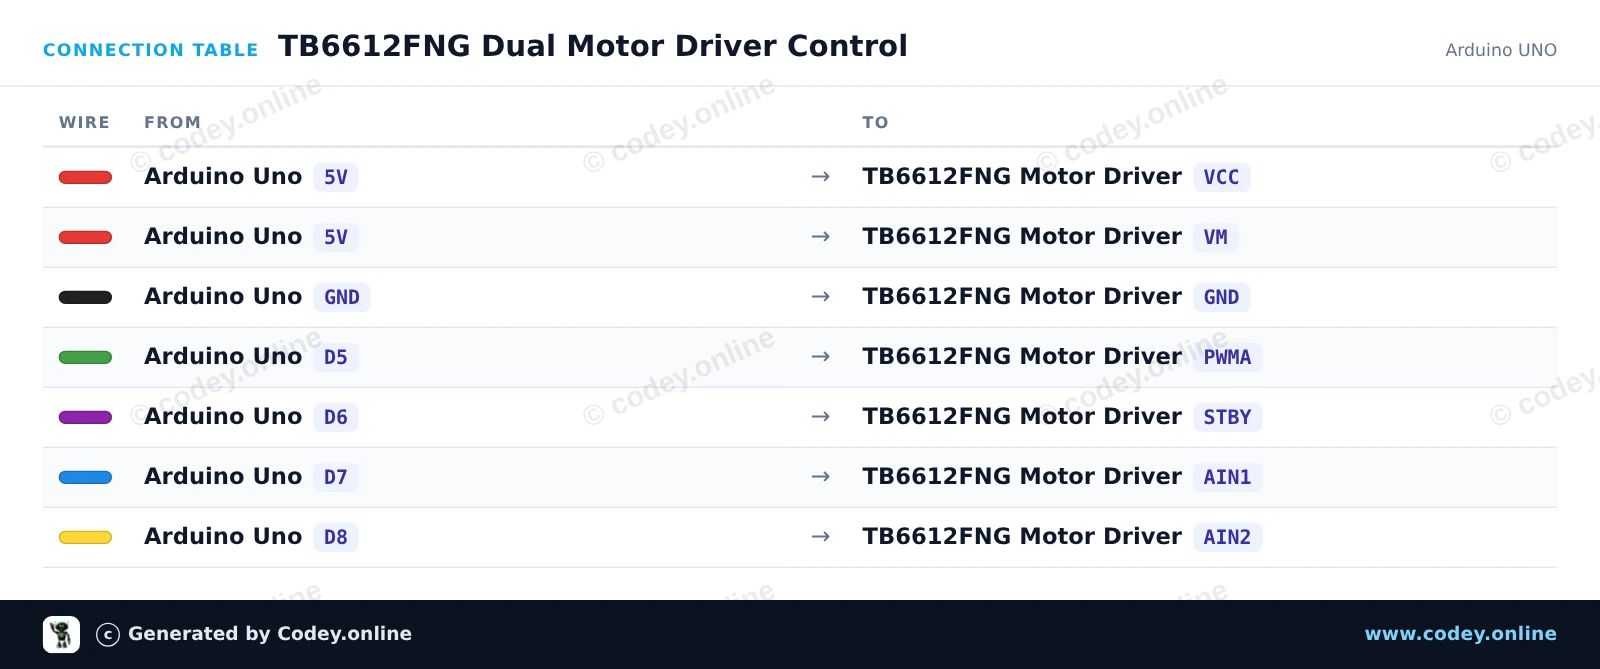
Sådan tilslutter du Motorstyringsmodul TB6612FNG til Arduino til en Arduino UNO eller ESP32, med en eksempelsketch, du kan uploade med det samme.
Dette projekt styrer en DC-motor kanal ved hjælp af den dobbelte H-bro TB6612FNG-driver. Sketchen aktiverer driveren via standby-pin og skifter mellem at køre motoren fremad, stoppe og køre baglæns med PWM-hastighedsstyring. Åbn Serial Monitor ved 115200 baud for at se driftsstatus.
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : TB6612FNG Dual Motor Driver Control
 *  Board     : Arduino UNO (arduino:avr:uno)
 *  Parts     : TB6612FNG Motor Driver
 *  Libraries : none (built-in)
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

const int PIN_PWMA = 5;
const int PIN_STBY = 6;
const int PIN_AIN1 = 7;
const int PIN_AIN2 = 8;

void setup() {
  Serial.begin(115200);

  pinMode(PIN_PWMA, OUTPUT);
  pinMode(PIN_STBY, OUTPUT);
  pinMode(PIN_AIN1, OUTPUT);
  pinMode(PIN_AIN2, OUTPUT);

  // Take driver out of standby mode
  digitalWrite(PIN_STBY, HIGH);

  Serial.println(F("TB6612FNG Motor Driver Initialized"));
}

void driveMotorA(bool forward, int speed) {
  speed = constrain(speed, 0, 255);

  if (forward) {
    digitalWrite(PIN_AIN1, HIGH);
    digitalWrite(PIN_AIN2, LOW);
    Serial.print(F("Motor Forward at speed: "));
  } else {
    digitalWrite(PIN_AIN1, LOW);
    digitalWrite(PIN_AIN2, HIGH);
    Serial.print(F("Motor Reverse at speed: "));
  }

  analogWrite(PIN_PWMA, speed);
  Serial.println(speed);
}

void stopMotorA() {
  analogWrite(PIN_PWMA, 0);
  digitalWrite(PIN_AIN1, LOW);
  digitalWrite(PIN_AIN2, LOW);
  Serial.println(F("Motor Stopped"));
}

void loop() {
  // Drive forward at speed 200
  driveMotorA(true, 200);
  delay(2000);

  // Stop
  stopMotorA();
  delay(1000);

  // Drive reverse at speed 200
  driveMotorA(false, 200);
  delay(2000);

  // Stop
  stopMotorA();
  delay(1000);
}Wiring diagram and example code generated by Codey.online — https://www.codey.online
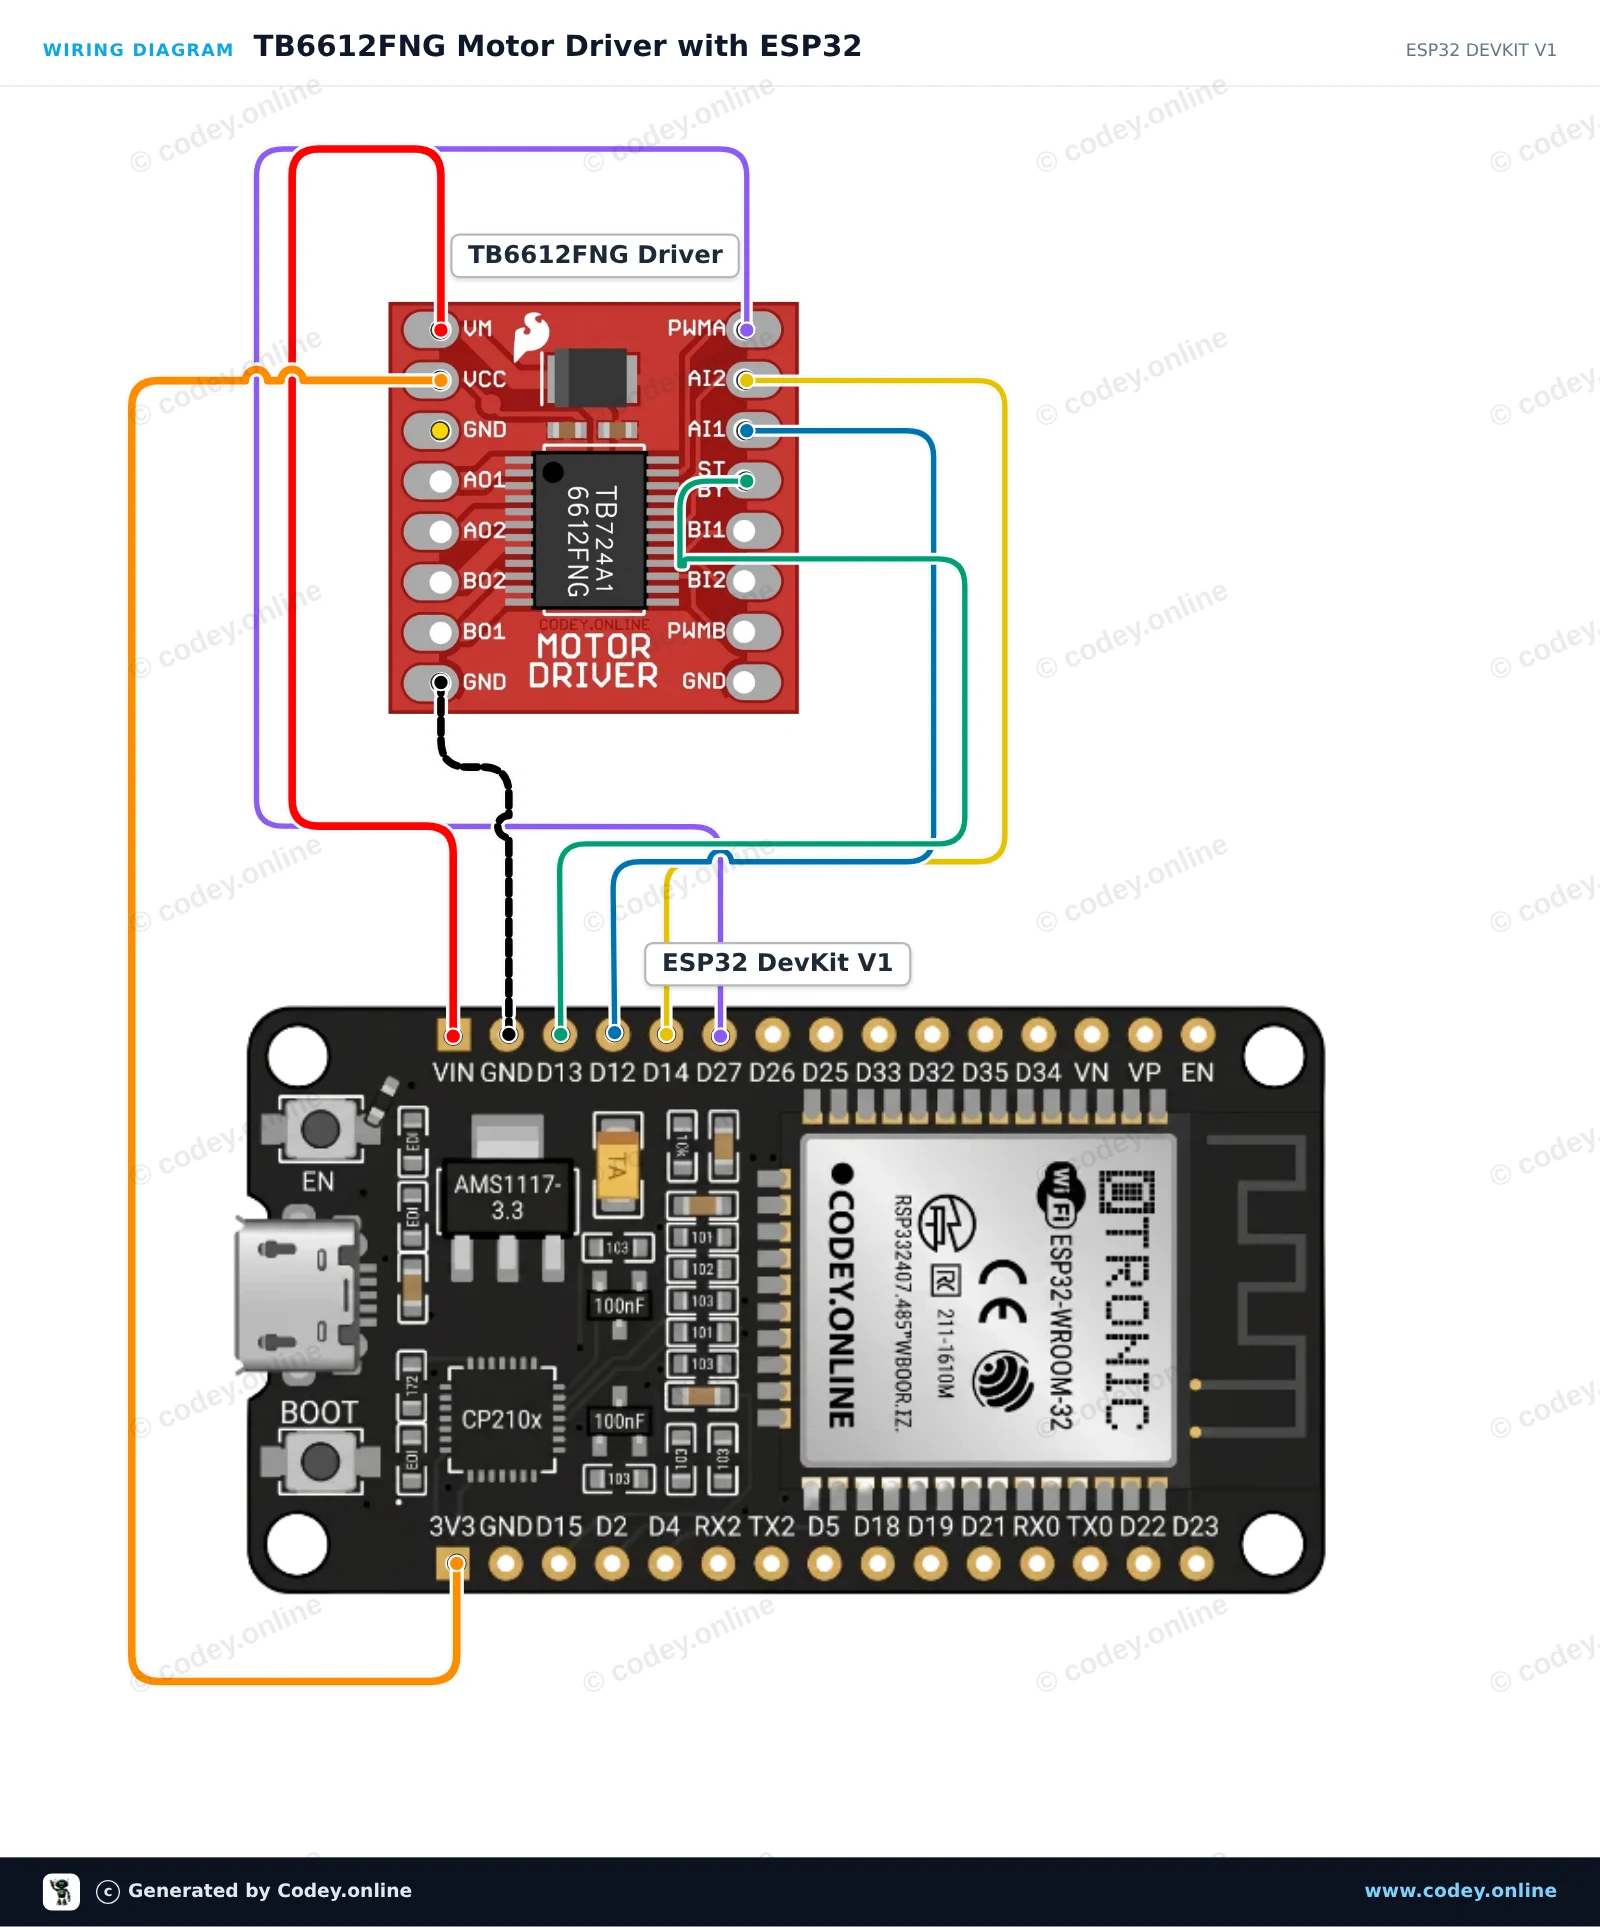
Dette projekt viser, hvordan man styrer en DC-motor ved hjælp af TB6612FNG dual H-bridge motordriveren og en ESP32. Sketchen aktiverer driveren via STBY-pinnen og cykler motor kanal A gennem fremadrotation, nedbremsning, baglæns rotation og bremsning. Åbn Serial Monitor ved 115200 baud for at se motorens aktuelle tilstand og hastighed.
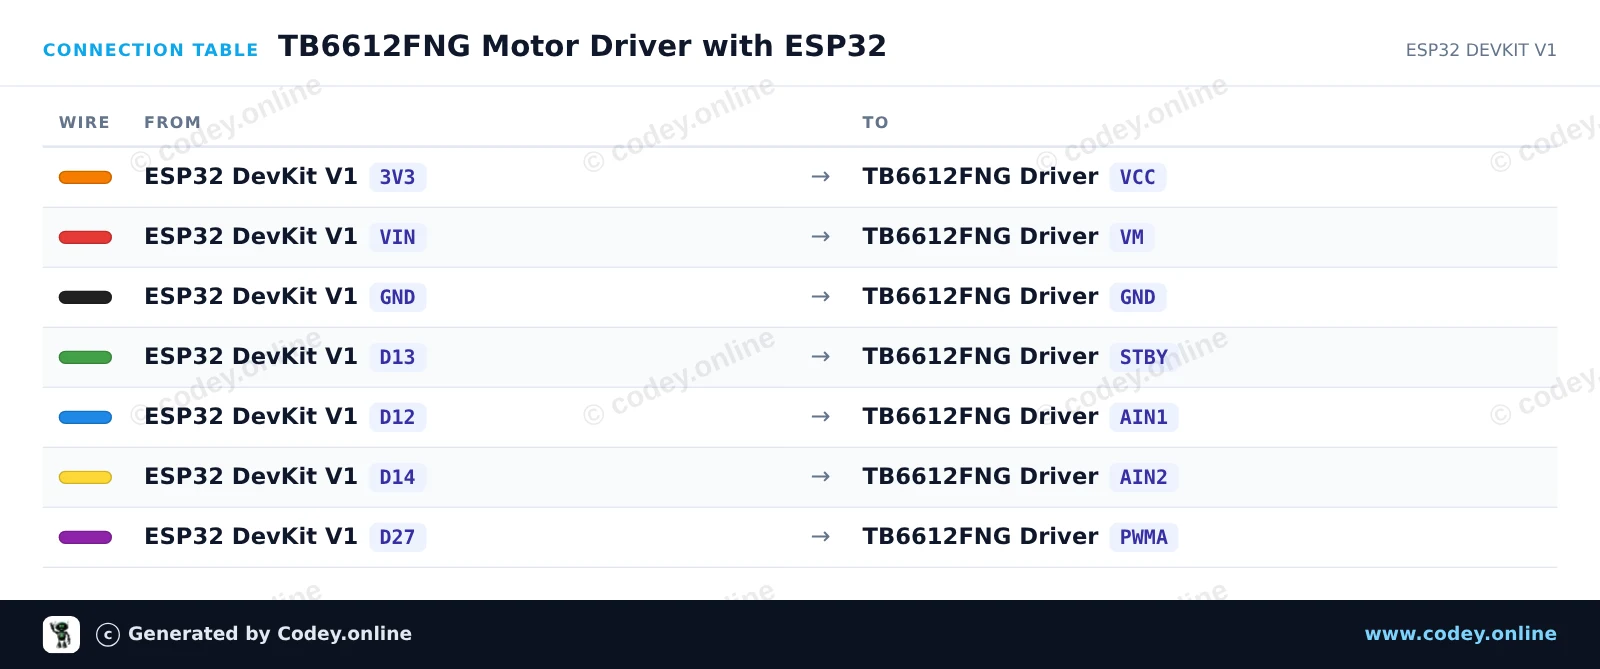
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : TB6612FNG Motor Driver with ESP32
 *  Board     : ESP32 DEVKIT V1 (esp32:esp32:esp32doit-devkit-v1)
 *  Parts     : TB6612FNG Motor Driver
 *  Libraries : none (built-in)
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

// TB6612FNG Dual H-Bridge Motor Driver Demo on ESP32

const int PIN_STBY = 13;
const int PIN_AIN1 = 12;
const int PIN_AIN2 = 14;
const int PIN_PWMA = 27;

void setup() {
  Serial.begin(115200);

  pinMode(PIN_STBY, OUTPUT);
  pinMode(PIN_AIN1, OUTPUT);
  pinMode(PIN_AIN2, OUTPUT);
  pinMode(PIN_PWMA, OUTPUT);

  // Enable driver
  digitalWrite(PIN_STBY, HIGH);
  Serial.println("TB6612FNG Motor Driver Initialized");
}

void driveMotor(bool forward, int speed) {
  if (forward) {
    digitalWrite(PIN_AIN1, HIGH);
    digitalWrite(PIN_AIN2, LOW);
  } else {
    digitalWrite(PIN_AIN1, LOW);
    digitalWrite(PIN_AIN2, HIGH);
  }
  analogWrite(PIN_PWMA, constrain(speed, 0, 255));
}

void stopMotor() {
  digitalWrite(PIN_AIN1, LOW);
  digitalWrite(PIN_AIN2, LOW);
  analogWrite(PIN_PWMA, 0);
}

void loop() {
  // Forward acceleration
  Serial.println("Motor Forward: Accelerating");
  for (int spd = 50; spd <= 255; spd += 25) {
    driveMotor(true, spd);
    delay(150);
  }
  delay(1000);

  // Stop
  Serial.println("Motor Stop");
  stopMotor();
  delay(1000);

  // Reverse acceleration
  Serial.println("Motor Reverse: Accelerating");
  for (int spd = 50; spd <= 255; spd += 25) {
    driveMotor(false, spd);
    delay(150);
  }
  delay(1000);

  // Stop
  Serial.println("Motor Stop");
  stopMotor();
  delay(2000);
}Wiring diagram and example code generated by Codey.online — https://www.codey.online




 English
 Nederlands
 Frans
 Deutsch
 Italiano
 Español
 Suomi
 Polski
 Ελληνικά
 Български
 Čeština
 Hrvatski
 Svenska
 Aileen